Comprobación de la interoperabilidad de RTCM entre el equipo GNSS
Contenido de los mensajes de prueba, soporte de señal e información de referencia al combinar una base, una rueda y un rover de diferentes sistemas.
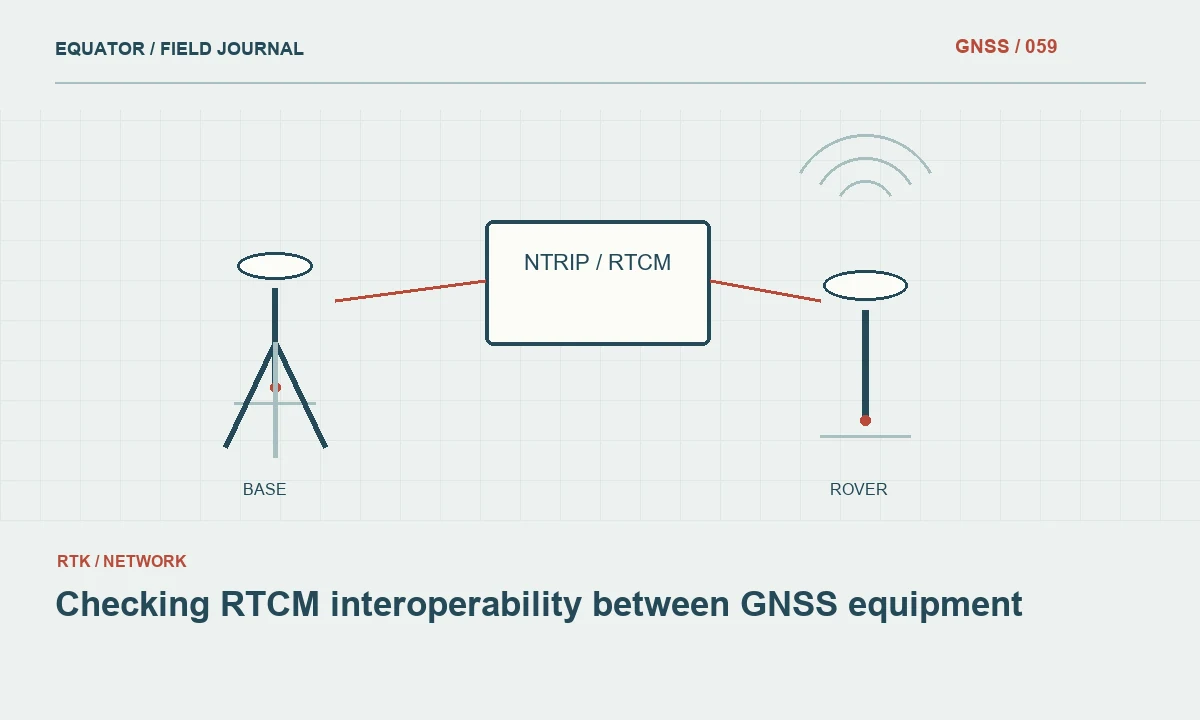
Comience con la combinación completa
RTCM es ampliamente utilizado para intercambiar información GNSS, pero la presencia de la El acrónimo de dos productos no es una prueba de interoperabilidad completa. Una base puede generar varias combinaciones de mensajes y un rover solo puede soportar una parte de ellas. Documente la configuración base exacta, la ruta de transporte, el modelo de Rover y el firmware. La combinación es la unidad que se está probando, en lugar de dos afirmaciones independientes de apoyo a las normas.
Defina primero el uso previsto. Una corriente que transporta observaciones para RTK convencional es diferente de una corriente diseñada para otro método de corrección. El rover debe comprender tanto el formato como el significado de la información entregada. Una conexión de red exitosa demuestra el transporte de datos; No demuestra que el receptor puede usar todos los mensajes requeridos para el resultado de posicionamiento previsto.
Seguir aprendiendo Mensajes RTCM: comprobar la compatibilidad de correcciones
Inventario Las observaciones admitidas
Comparar las constelaciones y las señales observadas en la fuente con las soportadas por el rover. Las observaciones comunes útiles son lo que importa al procesamiento relativo. Una larga lista de señales de origen proporciona poco beneficio si el rover no puede rastrearlas o decodificarlas. Obtenga la guía del fabricante para las versiones de firmware reales y evite asumir que las capacidades enumeradas para una versión más reciente se aplican a la unidad en el campo.
Donde el equipo permite la configuración de familias de mensajes o tarifas, comience con una combinación admitida documentada. Mantenga un registro de los cambios realizados durante las pruebas. No reduzca ni agregue mensajes al azar simplemente porque el ancho de banda parece alto. Una corriente puede ser pequeña e incompleta o grande y aún incompatible. El objetivo es un conjunto adecuado y utilizable de información entregada de manera confiable al receptor.
Seguir aprendiendo Selección de un sitio para una estación de referencia GNSS de funcionamiento continuo
Mantenga el transporte y el contenido separados
Los datos pueden viajar por radio, un cable directo o un servicio NTRIP. Un problema de transporte puede evitar que el buen contenido de RTCM llegue al rover, mientras que un problema de contenido puede permanecer después de restaurar la conexión. Inspeccione ambas capas. Confirme que están llegando bytes o mensajes, luego inspeccione los diagnósticos del receptor para determinar si los datos se aceptan para el posicionamiento en lugar de recibir simplemente una aplicación.
Una rueda generalmente distribuye la corriente que se le suministra; No se debe suponer que repare la información de referencia faltante o que convierta cada mensaje en un formulario compatible con Rover. Si se utiliza deliberadamente un servicio de conversión, documéntelo como otro componente. Conserve su configuración y versión cuando sea relevante. Esa etapa adicional puede explicar por qué una conexión de base directa funciona mientras que una conexión retransmitida se comporta de manera diferente.
Seguir aprendiendo Emparejar archivos de observación y navegación RINEX correctamente
Verificar la información de referencia
Confirmar cómo se representan las coordenadas de la fuente y la información de la antena en la salida elegida. Un rover que utilice los mensajes de observación correctos aún puede producir un desplazamiento si la coordenada base es incorrecta o se interpreta bajo una definición de referencia inapropiada. Mantenga un registro de configuración base fuera del flujo transmitido para que la oficina pueda verificar lo que el operador pretendía que representara la fuente.
Comprobar unidades, marco de referencia de coordenadas, época donde sea aplicable y convenciones de altura de antena. Estos temas suelen ser menos visibles que la pantalla de conexión, pero pueden tener mayores consecuencias para el conjunto de datos final. Cuando una configuración de equipo mixto no esté de acuerdo con el control, no culpe de inmediato a la implementación de los estándares. Un error de configuración de antena o coordenada compartida puede imitar un error de interoperabilidad mientras los mensajes mismos se decodifican correctamente.
Seguir aprendiendo Evaluar un receptor GNSS para su flujo de trabajo de campo real
Ejecute una prueba de campo controlada
Use un sitio abierto con puntos de validación independientes adecuados y el mismo arreglo de comunicaciones previsto para la producción. Registre el tiempo hasta una solución utilizable como observación operativa, sin tratar una prueba como una especificación garantizada del producto. Compare las coordenadas en más de un punto y repita las comprobaciones importantes después de una nueva inicialización. Mantenga los intentos fallidos en el registro de prueba porque describen los límites de la combinación.
Pruebe las condiciones de trabajo relevantes, incluida la separación esperada de la base y cualquier lugar de comunicaciones difíciles. Una prueba de banco puede confirmar la decodificación básica pero no puede establecer el rendimiento de campo en todo el proyecto. Tenga en cuenta qué entornos permanecen sin probar. La aprobación resultante debe describir una configuración y una envolvente de trabajo, no una declaración general de que todos los equipos que lleven el mismo estándar se comportarán de manera idéntica.
Seguir aprendiendo Mensajes RTCM: comprobar la compatibilidad de correcciones
Diagnosticar la incompatibilidad con evidencia
Si llegan datos utilizables pero el rover no alcanza el estado requerido, compare el flujo con la documentación del receptor. Utilice las herramientas de monitoreo aprobadas o los diagnósticos del receptor para inspeccionar la disponibilidad de mensajes. Conserve una muestra corta donde esté permitido, junto con marcas de tiempo y configuración. Dar soporte al equipo una descripción precisa de lo que se transmitió y lo que informó el rover en lugar de solo decir que RTK no funcionó.
Cambiar una variable a la vez. Probar un rover de trabajo conocido contra la misma fuente, o el rover sospechoso contra una fuente de trabajo conocida, puede reducir el problema. Mantenga consistente el sistema de coordenadas y el procedimiento de punto de validación independiente durante estas comparaciones. De lo contrario, un cambio que parece resolver la decodificación puede simplemente haber introducido un arreglo de referencia diferente que ya no es comparable a la primera prueba.
Seguir aprendiendo Selección de un sitio para una estación de referencia GNSS de funcionamiento continuo
Aprobar y mantener la configuración probada
Crear un registro de configuración aprobado Listado de dispositivos, firmware, mensajes de salida, configuración de transporte y verificación de resultados. Mantenga este registro accesible para la tripulación mientras almacena las credenciales de acceso en privado. Cuando cambia el firmware, un perfil de salida base o una ruta de rueda, decida qué partes de la prueba necesitan repetirse. Una aprobación de interoperabilidad está vinculada a la disposición probada y no debe expandirse silenciosamente a revisiones no probadas.
Incluya el flujo de trabajo de equipo mixto aprobado en la capacitación. Los operadores deben saber qué preestablecido usar, cómo se ven los diagnósticos normales y cuándo detener la recolección. El beneficio de un flujo de trabajo basado en estándares es la flexibilidad práctica, pero la flexibilidad confiable depende de la verificación. Una combinación documentada que pasa comprobaciones de campo significativas es mucho más útil que una promesa indocumentada de que cualquier base y cualquier rover trabajarán automáticamente juntos.
Seguir aprendiendo Emparejar archivos de observación y navegación RINEX correctamente
Una matriz de compatibilidad reproducible
Para un proyecto utilizando varias combinaciones de equipos, mantenga una pequeña matriz en lugar de una sola declaración de que RTCM funciona. Las filas pueden identificar perfiles y columnas de origen las combinaciones de rover y firmware. Cada celda aprobada debe apuntar a un registro de prueba con la configuración del mensaje, la ruta de comunicaciones y las comprobaciones de coordenadas. Una celda no probada debe permanecer visiblemente no probada incluso cuando un receptor similar trabajó con la misma fuente en otro día.
Cuando una actualización cambia un componente, la matriz ayuda a seleccionar las pruebas que necesitan repetirse. También impide que un operador asuma que una prueba de radio directa exitosa aprueba una transmisión retransmitida no probada. Conserve registros de prueba representativos donde el proyecto los permita y mantenga el perfil de salida exacto disponible para la restauración. Este enfoque hace que la interoperabilidad sea práctica: el equipo puede elegir entre arreglos verificados manteniendo un límite claro entre la compatibilidad observada y una posibilidad sugerida solo por una etiqueta de estándares.
Seguir aprendiendo Evaluar un receptor GNSS para su flujo de trabajo de campo real
Lista de comprobación práctica
- Registre la base exacta, los mensajes, las versiones de transporte y rover.
- Verificar la información de coordenadas y antena por separado de la decodificación.
- Vuelva a probar las combinaciones importantes después de los cambios de firmware o de salida.
Planifique su equipo GNSS
Compare las especificaciones de los receptores EQ10 y EQ20 y después consulte la configuración y el soporte que necesita su proyecto.
Comparar receptores GNSS