Wie RTK-GNSS Beobachtungen in präzise Positionen umsetzt
RTK kombiniert gleichzeitige Beobachtungen von Basis und Rover mit einer Echtzeit-Datenverbindung.
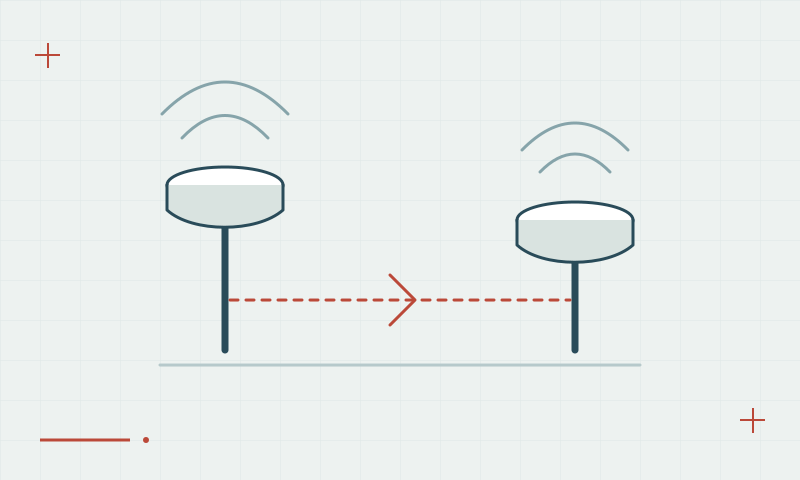
Eine Basis, ein Rover und eine Kommunikationsverbindung
Die Basis steht auf einer bekannten Position und beobachtet gleichzeitig mit dem Rover Satellitensignale. Durch Verarbeitung zusammengehöriger Messungen kann RTK mehrere gemeinsame Fehlereinflüsse reduzieren und Trägerphasenmehrdeutigkeiten auflösen. Die Roverkoordinaten hängen sowohl von den Basiskoordinaten als auch von den Beobachtungen ab.
Weiterlernen RTK Fixed und Float: Was der Status bedeutet
Genauigkeit betrifft den gesamten Arbeitsablauf
Eine feste Lösung ist nur ein Teil der Qualitätskontrolle. Falsche Basiskoordinaten, Antennenhöhen oder Koordinateneinstellungen können systematische Fehler verursachen, obwohl der Empfänger Fixed meldet. Beginnen Sie mit dokumentierten Kontrollpunkten, halten Sie die Korrekturverbindung aufrecht und vergleichen Sie während der Arbeit unabhängige Beobachtungen.
Weiterlernen Basis und Rover einrichten: das richtige Verhältnis
Praktische Checkliste
- Prüfen Sie Basiskoordinaten und Antennenbezug.
- Überwachen Sie Korrekturen und Lösungsstatus des Rovers.
- Messen Sie vor der eigentlichen Aufnahme einen bekannten Kontrollpunkt.
Planen Sie Ihre GNSS-Ausrüstung
Vergleichen Sie die technischen Daten von EQ10 und EQ20 und besprechen Sie anschließend die Konfiguration und Unterstützung für Ihr Projekt.
GNSS-Empfänger vergleichen