Hoe RTK GNSS waarnemingen omzet in precieze posities
RTK combineert gelijktijdige basis- en roverwaarnemingen met een realtime dataverbinding.
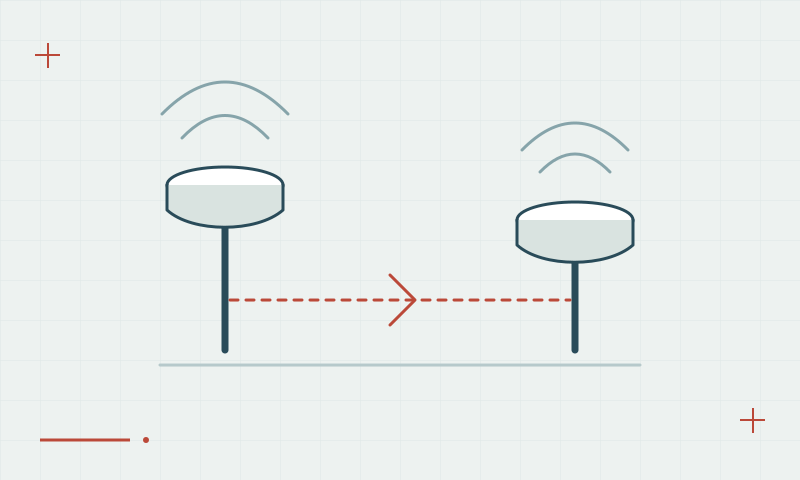
Een basis, een rover en een communicatieverbinding
De basis staat op een bekende positie en neemt tegelijk met de rover satellietsignalen waar. Door samenhangende metingen te verwerken kan RTK verschillende gedeelde fouten verminderen en draaggolffaseambiguïteiten oplossen. De resulterende rovercoördinaten hangen af van zowel de basiscoördinaten als de waarnemingen.
Verder leren RTK Fixed en Float: wat de status betekent
Beschouw nauwkeurigheid als een volledig werkproces
Een fixed-oplossing is maar één onderdeel van kwaliteitscontrole. Onjuiste basiscoördinaten, antennehoogte of coördinateninstellingen kunnen systematische fouten veroorzaken terwijl de ontvanger fixed meldt. Begin met gedocumenteerde controlepunten, behoud de correctieverbinding en vergelijk tijdens het werk onafhankelijke waarnemingen.
Verder leren Basis en rover instellen: de onderlinge relatie juist krijgen
Praktische checklist
- Controleer basiscoördinaten en antennereferentie.
- Volg correcties en de oplossingsstatus van de rover.
- Meet een bekend controlepunt vóór de eigenlijke opname.
Plan uw GNSS-opstelling
Vergelijk de specificaties van de EQ10 en EQ20 en bespreek daarna de configuratie en ondersteuning die uw project nodig heeft.
GNSS-ontvangers vergelijken