Cara RTK GNSS mengubah pengamatan menjadi posisi presisi
RTK menggabungkan pengamatan base dan rover secara bersamaan dengan sambungan data waktu nyata.
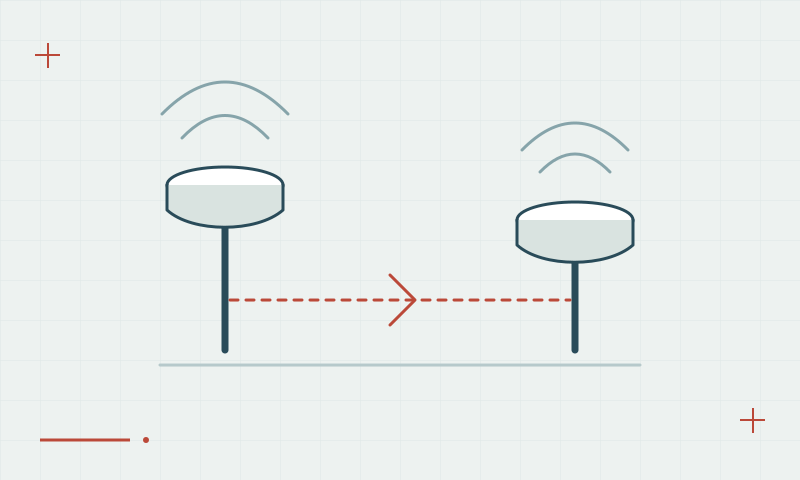
Base, rover, dan sambungan komunikasi
Base ditempatkan pada posisi yang diketahui dan mengamati sinyal satelit bersamaan dengan rover. Dengan mengolah pengukuran yang berkaitan, RTK dapat mengurangi beberapa pengaruh kesalahan bersama dan menyelesaikan ambiguitas fase pembawa. Koordinat rover yang dihasilkan bergantung pada koordinat base serta pengamatannya.
Lanjutkan belajar RTK Fixed vs Float: arti statusnya
Perlakukan akurasi sebagai alur kerja yang utuh
Solusi fixed hanya salah satu bagian pengendalian kualitas. Koordinat base, tinggi antena, atau pengaturan koordinat yang salah dapat menimbulkan kesalahan sistematis meskipun receiver melaporkan fixed. Mulai dari kontrol yang terdokumentasi, pertahankan sambungan koreksi, dan bandingkan pengamatan independen sepanjang pekerjaan.
Lanjutkan belajar Konfigurasi base dan rover: memastikan hubungannya benar
Daftar periksa praktis
- Verifikasi koordinat base dan referensi antena.
- Pantau koreksi dan status solusi rover.
- Ukur titik cek yang diketahui sebelum pekerjaan produksi.
Rencanakan konfigurasi GNSS Anda
Bandingkan spesifikasi receiver EQ10 dan EQ20, lalu diskusikan konfigurasi dan dukungan yang dibutuhkan proyek Anda.
Bandingkan receiver GNSS