RTK de drones y control de tierra: evidencia complementaria para mapeo
Entender lo que contribuye el posicionamiento preciso de la cámara y por qué las comprobaciones de referencia y la validación independiente siguen siendo importantes.

Posicionamiento separado de la cámara de precisión de mapeo
Los drones equipados con RTK pueden mejorar las posiciones Asociado con eventos de captura de imágenes, pero el mapa final depende de más que esas posiciones. La calibración de la cámara, la sincronización, los brazos de palanca, la geometría de la imagen, la identificación del objetivo y el procesamiento contribuyen. Defina el producto y sus requisitos de aceptación antes de decidir cuánta evidencia de estudio de tierras de tierra se necesita.
Evite tratar un indicador de estado RTK como una declaración directa de precisión ortomosaica o de modelo de superficie. Describe parte del proceso de posicionamiento en condiciones particulares. Un resultado de mapeo todavía necesita compatibilidad de referencia y una evaluación adecuada. La pregunta útil es cómo el posicionamiento directo, el control del terreno y los puntos de validación independientes independientes trabajarán juntos para el proyecto específico.
Seguir aprendiendo Puntos de apoyo y puntos de comprobación en cartografía con drones
Confirmar la cadena de referencia de coordenadas completa
Identificar la referencia utilizada por el servicio de corrección, la solución de posicionamiento de drones, el software de procesamiento y el producto entregado. Incluya la época de coordenadas y el tipo de altura cuando sea relevante. Una posición precisa de la cámara aún puede ser incompatible con una cuadrícula de ingeniería local o con una referencia vertical diferente. Documente las transformaciones y las versiones de modelo aplicadas entre estas etapas.
PUNTOS DE REPRESENTANTE DE PRUEBA CONOCIDOS ANTES DEL TRABAJO DE PRODUCCIÓN. Compruebe las unidades, los ejes y si las elevaciones son elipsoidales o se transforman al sistema vertical requerido. Una etiqueta de CRS común no necesariamente captura cada configuración de referencia o de calibración local. Resolver discrepancias en la cadena de referencia antes de interpretarlas como problemas de cámara o fotogrametría.
Seguir aprendiendo Diseño de un diseño de punto de referencia geodésico GNSS para el mapeo de drones
Planificar el control de tierra para el proyecto real
El control de tierra puede limitar el modelo fotogramétrico y conectarlo a la referencia de proyecto requerida. Su función depende de la geometría del proyecto, el método de procesamiento y la evidencia de posicionamiento directo. Los largos corredores, el terreno escarpado y la geometría de imagen débil pueden necesitar un plan diferente de los bloques abiertos compactos. Use la especificación del proyecto y el flujo de trabajo probado en lugar de una afirmación universal de que el control siempre es innecesario o siempre idéntico.
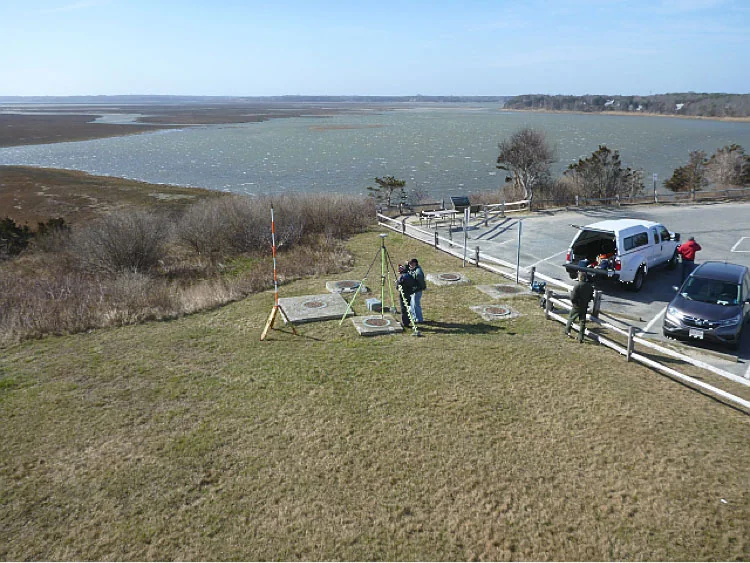
Puntos de referencia geodésicos con métodos adecuados y definiciones claras de destino. Distribuyalos para apoyar el modelo previsto y registre sus roles. El control que está mal observado o mal identificado puede introducir problemas en lugar de resolverlos. La decisión es sobre la calidad y la geometría de la evidencia, no simplemente si un cierto número de objetivos aparece sobre el terreno.
Seguir aprendiendo Integración GNSS en el mapeo móvil: trayectoria, temporización y comprobaciones
Mantenga los puntos de validación independientes separados del control
Puntos de validación independientes independientes pruebe el producto liberado sin restringir la solución que se está evaluando. Reserve y distribuya antes del vuelo. No utilice los mismos puntos para calibrar el modelo y luego describir sus residuos como una validación independiente. La distinción sigue siendo importante incluso cuando el dron tiene posiciones de imagen precisas.
Elija las características y superficies de verificación relevantes para la salida prevista. Una evaluación independiente del punto de validación debe documentar la calidad del estudio de tierras, la identificación de puntos y la compatibilidad de referencias. Inspeccione los patrones espaciales en las diferencias en lugar de depender únicamente de un promedio favorable. Esto proporciona evidencia sobre todo el flujo de trabajo de mapeo, incluidas las partes que el estado de posicionamiento de la aeronave no prueba directamente.
Seguir aprendiendo GNSS Ground Control y puntos de validación independientes para proyectos LIDAR
Revisar la temporización de captura y geometría del equipo
Las posiciones de la imagen dependen de vincular la solución de posicionamiento con los eventos de exposición correctos. La relación entre la antena GNSS y la cámara también importa. Utilice el flujo de trabajo documentado del fabricante del equipo y conserve los registros relevantes. No invente valores de brazo de palanca ni asuma que un campo de marca de tiempo tiene el mismo significado en cada cámara y paquete de procesamiento.
Registre las versiones de firmware y software donde afectan el flujo de trabajo. Después de un cambio de configuración significativo, pruebe el proceso en un pequeño proyecto representativo antes de confiar en él para la producción. Una conexión RTK limpia no puede compensar una asociación de eventos incorrecta o una configuración de procesamiento no adecuada. Estas son diferentes partes de la cadena de evidencia y requieren diferentes controles.
Seguir aprendiendo Puntos de apoyo y puntos de comprobación en cartografía con drones
Plan para las interrupciones de corrección
Las correcciones en tiempo real pueden ser interrumpidas por brechas de comunicaciones, problemas de base u otras condiciones. Conserve los registros de vuelo y posicionamiento para que el equipo pueda identificar qué eventos de imagen tienen qué estado de solución. Defina la respuesta antes del vuelo, incluso si los datos de medición no procesados adecuados y las opciones de procesamiento posterior están disponibles dentro del flujo de trabajo del equipo elegido.
No asigne silenciosamente una categoría de calidad a todo un vuelo cuando su evidencia de posicionamiento varía. Revise las áreas afectadas y los eventos de imagen con el equipo de procesamiento. Una alternativa adecuada puede preservar el proyecto, pero debe documentarse y evaluarse. El destinatario del mapa debe comprender la evidencia del producto lanzado, no todos los detalles operativos, pero el archivo subyacente debe conservar esos detalles para la investigación.
Seguir aprendiendo Diseño de un diseño de punto de referencia geodésico GNSS para el mapeo de drones
Evalúe el producto final en lugar de la etiqueta del equipo
Procese las imágenes utilizando el método aprobado e inspeccione el comportamiento del ajuste, controle los residuos y los puntos de validación independientes independientes. Compruebe si hay cambios horizontales, sesgo vertical y distorsión espacial. Revise la cobertura de la imagen y el marcado de destino donde se producen las diferencias. Un avión equipado con RTK puede producir un mapa insatisfactorio si otra parte del flujo de trabajo es incorrecta.
Asimismo, un flujo de trabajo bien controlado que utiliza otros métodos de posicionamiento puede producir resultados útiles dentro de sus requisitos definidos. Evite las promesas de precisión basadas en equipos. Informe la versión del producto evaluado, las definiciones de referencia y las limitaciones. Esto le da al destinatario una base concreta para juzgar la idoneidad para su propósito en lugar de depender de una etiqueta de tecnología o una pantalla de estado de un solo receptor.
Seguir aprendiendo Integración GNSS en el mapeo móvil: trayectoria, temporización y comprobaciones
Entregar un paquete de evidencia comprensible
Proporcionar la referencia de salida, programa de control, evaluación de punto de validación independiente y resumen de procesamiento relevante. Identifique el papel del posicionamiento directo de la imagen y cualquier cambio de método causado por las interrupciones. Indique qué observaciones se utilizaron en el ajuste y cuáles se retuvieron para su validación. Conserve los registros y la evidencia original de la encuesta de tierras donde esté disponible.
Cuando se repite el flujo de trabajo en otro sitio, revise la nueva geometría y el entorno en lugar de asumir que el resultado anterior se transfiere automáticamente. Drones RTK, control de tierra y puntos de validación independientes son herramientas complementarias. Un plan confiable asigna a cada uno un rol claro y verifica el resultado completo del mapeo con los requisitos del proyecto.
Seguir aprendiendo GNSS Ground Control y puntos de validación independientes para proyectos LIDAR
Evaluar un piloto de luz de control honestamente
Si el proyecto propone reducir el control de tierra porque el posicionamiento directo de la imagen está disponible, pruebe esa propuesta en un área piloto representativa. Mantenga suficientes controles independientes para evaluar el resultado y registrar el flujo de trabajo exacto. Compare el producto con los requisitos acordados en terrenos relevantes y posiciones de bloques, en lugar de solo cerca del área abierta más favorable.
Usar los hallazgos piloto para definir el método de producción y sus límites. Si la evidencia respalda un enfoque de control reducido, documente las condiciones bajo las cuales se demostró. Si revela sesgo o distorsión, investigue y revise el plan. El piloto debe respaldar una decisión específica del proyecto, no convertirse en una afirmación general de que cada vuelo de RTK puede omitir evidencia de estudios terrestres, independientemente de la geometría, la referencia o el propósito de salida.
Mantener la decisión de aceptación del piloto vinculada a su terreno real, geometría de vuelo, referencia y configuración de procesamiento. Un bloque de producción posterior con condiciones sustancialmente diferentes puede necesitar otra revisión incluso cuando se utilice la misma aeronave. Registre qué aspectos del piloto se están llevando adelante y cuáles se cambian. Esto respalda una decisión práctica de estudio de tierras basada en el riesgo sin convertir una prueba exitosa en una regla universal sin apoyo. Las comprobaciones independientes siguen siendo evidencia necesaria de que el flujo de trabajo de producción completo se realizó según lo previsto en su propio entorno.
Seguir aprendiendo Puntos de apoyo y puntos de comprobación en cartografía con drones
Lista de comprobación práctica
- Verifique la cadena completa de referencia de cámara a proyecto.
- Asignar diferentes roles al control y puntos de validación independientes independientes.
- Cambios de flujo de trabajo de prueba en un área piloto representativa.
Planifique su equipo GNSS
Compare las especificaciones de los receptores EQ10 y EQ20 y después consulte la configuración y el soporte que necesita su proyecto.
Comparar receptores GNSS