Drone RTK en grondcontrole: complementair bewijs voor mapping
Begrijp wat nauwkeurige camerapositionering bijdraagt en waarom referentiecontroles en onafhankelijke validatie belangrijk blijven.

Aparte camerapositionering van mapping-nauwkeurigheid
Met RTK uitgeruste drones kunnen de posities die horen bij het vastleggen van afbeeldingen verbeteren, maar de uiteindelijke kaart hangt af van meer dan die posities. Camerakalibratie, timing, hefboomarmen, beeldgeometrie, doelidentificatie en verwerking dragen allemaal bij. Definieer het product en de acceptatievereisten voordat u beslist hoeveel bewijsmateriaal voor grondonderzoek nodig is.
Vermijd het behandelen van een RTK-statusindicator als een directe verklaring van orthomozaïsche of oppervlaktemodelnauwkeurigheid. Het beschrijft een deel van het positioneringsproces onder bepaalde omstandigheden. Een mappingresultaat vereist nog steeds referentiecompatibiliteit en een passende beoordeling. De nuttige vraag is hoe directe positionering, grondcontrole en onafhankelijke onafhankelijke validatiepunten zullen samenwerken voor het specifieke project.
Verder leren Grondcontrolepunten en onafhankelijke toetspunten voor dronekartering
Controleer de volledige keten van coördinatenreferenties
Identificeer de referentie die wordt gebruikt door de correctieservice, de drone-positioneringsoplossing, de verwerkingssoftware en het geleverde product. Voeg waar relevant coördinaat- en hoogtetype toe. Een precieze camerapositie kan nog steeds niet compatibel zijn met een lokaal technisch raster of een andere verticale referentie. Documenteer eventuele transformaties en modelversies die tussen deze fasen worden toegepast.
Test representatieve bekende punten vóór productiewerk. Controleer eenheden, assen en of verhogingen ellipsvormig zijn of getransformeerd tot het vereiste verticale systeem. Een gemeenschappelijk CRS-label legt niet noodzakelijk elke referentierealisatie of lokale kalibratie-instelling vast. Los discrepanties in de referentieketen op voordat u ze interpreteert als camera- of fotogrammetrieproblemen.
Verder leren Een GNSS grondgeodetische referentiepuntlay-out ontwerpen voor drone-mapping
Plan grondcontrole voor het eigenlijke project
Grondbesturing kan het fotogrammetrische model beperken en aansluiten op de vereiste projectreferentie. De rol ervan hangt af van de projectgeometrie, de verwerkingsmethode en het directe positioneringsbewijs. Lange gangen, steil terrein en zwakke beeldgeometrie hebben mogelijk een ander plan nodig dan compacte open blokken. Gebruik de projectspecificatie en de geteste workflow in plaats van een universele bewering dat controle altijd onnodig of altijd identiek is.
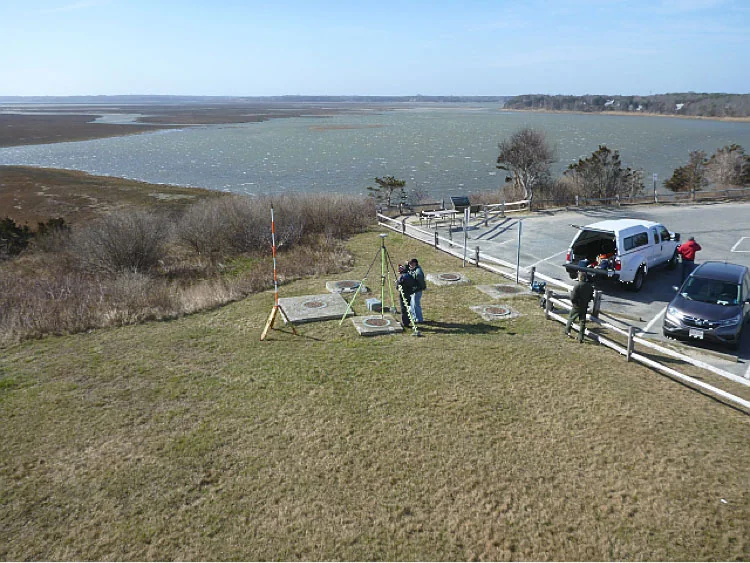
Geodetische referentiepunten punten met geschikte methoden en duidelijke doeldefinities. Verspreid ze om het beoogde model te ondersteunen en hun rollen vast te leggen. Controle die slecht wordt waargenomen of verkeerd geïdentificeerd, kan problemen introduceren in plaats van ze op te lossen. De beslissing gaat over de kwaliteit en geometrie van het bewijs, niet alleen of een bepaald aantal doelen op de grond verschijnt.
Verder leren GNSS-integratie in mobiele mapping: traject, timing en controles
Houd onafhankelijke validatiepunten gescheiden van controle
Onafhankelijke onafhankelijke validatiepunten testen het vrijgekomen product zonder dat de oplossing wordt beoordeeld. reserveer en verdeel ze voor de vlucht. Gebruik niet dezelfde punten om het model te kalibreren en omschrijf vervolgens hun residuen als een onafhankelijke validatie. Het onderscheid blijft belangrijk, zelfs als de drone precieze beeldposities heeft.
Kies Check-functies en oppervlakken die relevant zijn voor de beoogde output. Een onafhankelijke beoordeling van het validatiepunt moet de kwaliteit van landonderzoek, puntidentificatie en referentiecompatibiliteit documenteren. inspecteer ruimtelijke patronen in de verschillen in plaats van alleen te vertrouwen op een gunstig gemiddelde. Dit levert bewijs over de hele mapping-workflow, inclusief onderdelen die de positioneringsstatus van het vliegtuig niet direct test.
Verder leren GNSS Ground Control en onafhankelijke validatiepunten voor LIDAR-projecten
Controleer opnametijdstippen en de geometrie van de apparatuur
Beeldposities zijn afhankelijk van het koppelen van de positioneringsoplossing aan de juiste belichtingsgebeurtenissen. De relatie tussen de GNSS-antenne en de camera is ook van belang. Gebruik de gedocumenteerde workflow van de fabrikant van de apparatuur en bewaar relevante logboeken. Verzin geen hefboomarmwaarden en neem niet aan dat een tijdstempelveld dezelfde betekenis heeft in elk camera- en verwerkingspakket.
Neem firmware- en softwareversies op waar ze van invloed zijn op de workflow. Test na een belangrijke configuratiewijziging het proces op een representatief klein project voordat u erop vertrouwt voor productie. Een schone RTK-verbinding kan niet compenseren voor een onjuiste gebeurteniskoppeling of een ongeschikte verwerkingsconfiguratie. Dit zijn verschillende delen van de bewijsketen en vereisen verschillende controles.
Verder leren Grondcontrolepunten en onafhankelijke toetspunten voor dronekartering
Plan voor correctieonderbrekingen
Realtime correcties kunnen worden onderbroken door communicatiehiaten, basisproblemen of andere omstandigheden. Bewaar vlucht- en positioneringslogboeken, zodat het team kan identificeren welke beeldgebeurtenissen welke oplossingsstatus hebben. Definieer de respons vóór de vlucht, inclusief of er geschikte onverwerkte meetgegevens en nabewerkingsopties beschikbaar zijn binnen de gekozen apparatuurwerkstroom.
Wijs niet geruisloos één kwaliteitscategorie toe aan een hele vlucht wanneer het positioneringsbewijs varieert. Bekijk de getroffen gebieden en afbeeldingsgebeurtenissen met het verwerkingsteam. Een geschikt alternatief kan het project behouden, maar het moet worden gedocumenteerd en beoordeeld. De ontvanger van de kaart moet het bewijs van het vrijgegeven product begrijpen, niet elk operationeel detail, maar het onderliggende archief moet die details behouden voor onderzoek.
Verder leren Een GNSS grondgeodetische referentiepuntlay-out ontwerpen voor drone-mapping
Beoordeel het eindproduct in plaats van het label van de apparatuur
Verwerk de beelden met behulp van de goedgekeurde methode en inspecteer het aanpassingsgedrag, controleer de residuen en onafhankelijke onafhankelijke validatiepunten afzonderlijk. Controleer op horizontale verschuivingen, verticale bias en ruimtelijke vervorming. Bekijk beelddekking en doelmarkering waar verschillen optreden. Een vliegtuig met RTK kan een onbevredigende kaart produceren als een ander deel van de workflow verkeerd is.
Evenzo kan een goed gecontroleerde workflow met andere positioneringsmethoden nuttige resultaten opleveren binnen de gedefinieerde vereisten. Vermijd brede op apparatuur gebaseerde nauwkeurigheidsbeloften. Rapporteer de beoordeelde productversie, referentiedefinities en beperkingen. Dit geeft de ontvanger een concrete basis voor het beoordelen van geschiktheid voor een doel in plaats van te vertrouwen op een technologielabel of een statusscherm met één ontvanger.
Verder leren GNSS-integratie in mobiele mapping: traject, timing en controles
een begrijpelijk bewijspakket leveren
Geef de outputreferentie, controleschema, onafhankelijke validatiepuntbeoordeling en relevante verwerkingssamenvatting. Identificeer de rol van directe beeldpositionering en eventuele wijzigingen in de methode veroorzaakt door onderbrekingen. Geef aan welke waarnemingen werden gebruikt bij aanpassing en welke werden ingehouden voor validatie. Bewaar de stammen en het originele bewijs van het landonderzoek, indien beschikbaar.
Wanneer de workflow op een andere site wordt herhaald, bekijkt u de nieuwe geometrie en omgeving in plaats van dat het vorige resultaat automatisch wordt overgedragen. Drone RTK, grondcontrole en onafhankelijke validatiepunten zijn complementaire tools. Een betrouwbaar plan wijst elk een duidelijke rol toe en controleert het volledige toewijzingsresultaat aan de hand van de vereisten van het project.
Verder leren GNSS Ground Control en onafhankelijke validatiepunten voor LIDAR-projecten
Evalueer een controle-lichtpiloot eerlijk
Als het project voorstelt om de grondcontrole te verminderen omdat er directe beeldpositionering beschikbaar is, test dan dat voorstel op een representatief proefgebied. Houd voldoende onafhankelijke controles bij om het resultaat te beoordelen en de exacte workflow vast te leggen. Vergelijk het product met de overeengekomen vereisten voor relevante terrein- en blokposities, in plaats van alleen in de buurt van het meest gunstige open gebied.
Gebruik de pilotbevindingen om de productiemethode en de limieten ervan te definiëren. Als het bewijs een benadering met verminderde controle ondersteunt, documenteer dan de omstandigheden waaronder het werd aangetoond. Als het vooringenomenheid of vervorming aan het licht brengt, onderzoek dan en herzie het plan. De pilot moet een projectspecifieke beslissing ondersteunen, niet een algemene bewering worden dat elke RTK-vlucht bewijsmateriaal voor grondlandonderzoek kan weglaten, ongeacht geometrie, referentie of outputdoel.
Houd de acceptatiebeslissing van de piloot gekoppeld aan het werkelijke terrein, de vluchtgeometrie, de referentie- en verwerkingsconfiguratie. Een later productieblok met wezenlijk verschillende omstandigheden kan een nieuwe beoordeling nodig hebben, zelfs wanneer hetzelfde vliegtuig wordt gebruikt. Noteer welke aspecten van de pilot worden overgedragen en welke worden gewijzigd. Dit ondersteunt een praktische, op risico gebaseerde beslissing over landonderzoek zonder van één succesvolle test een niet-ondersteunde universele regel te maken. De onafhankelijke controles blijven het nodige bewijs dat de volledige productieworkflow presteerde zoals bedoeld in zijn eigen setting.
Verder leren Grondcontrolepunten en onafhankelijke toetspunten voor dronekartering
Praktische checklist
- Controleer de volledige referentieketen van camera-naar-project.
- Wijs verschillende rollen toe aan controle- en onafhankelijke onafhankelijke validatiepunten.
- Test workflowwijzigingen op een representatief proefgebied.
Plan uw GNSS-opstelling
Vergelijk de specificaties van de EQ10 en EQ20 en bespreek daarna de configuratie en ondersteuning die uw project nodig heeft.
GNSS-ontvangers vergelijken