ドローン RTK と地上制御: マッピングに関する補完的な証拠
カメラの正確な位置決めがどのような貢献をしているか、そしてなぜリファレンス チェックと独立した検証が重要であるかを理解してください。

カメラの位置をマッピングの精度から分離します
RTK を装備したドローンは、画像キャプチャ イベントに関連する位置を改善できますが、最終的なマップはそれらの位置よりも大きく異なります。 カメラのキャリブレーション、タイミング、レバー アーム、画像のジオメトリ、ターゲットの識別、および処理のすべてが貢献します。 地上調査の証拠が必要な量を決定する前に、製品とその受け入れ要件を定義します。
RTK ステータス インジケータをオルトモザイクまたは表面モデルの精度の直接的なステートメントとして扱うことは避けてください。 これは、特定の条件下でのポジショニング プロセスの一部を説明しています。 マッピング結果には、参照互換性と適切な評価が必要です。 有用な問題は、直接のポジショニング、地上管理、および独立した検証ポイントが特定のプロジェクトでどのように連携するかということです。
さらに学ぶ ドローン測図の地上基準点と検証点
完全な座標参照チェーンを確認します
補正サービスが使用するリファレンス、ドローン ポジショニング ソリューション、処理ソフトウェア、および提供された製品を特定します。 関連する座標エポックと高さタイプを含めます。 正確なカメラの位置は、ローカル エンジニアリング グリッドまたは別の垂直方向のリファレンスと互換性がない場合があります。 これらのステージ間で適用される変換とモデル バージョンをすべて文書化します。
製造作業前に代表的な既知のポイントをテストします。 単位、軸、および標高が楕円体であるか、必要な垂直系に変換されているかを確認します。 一般的な CRS ラベルは、すべてのリファレンス実現またはローカル キャリブレーション設定を必ずしもキャプチャするわけではありません。 リファレンス チェーン内の不一致を解決してから、それらをカメラまたは写真測量の問題として解釈してください。
実際のプロジェクトの地上管理を計画します
地上制御は、フォトグラメトリック モデルを制約し、必要なプロジェクト リファレンスに接続できます。 その役割は、プロジェクトの形状、処理方法、および直接測位の証拠に依存します。 長い廊下、急な地形、弱い画像の幾何学には、コンパクトなオープン ブロックとは異なる計画が必要になる場合があります。 制御は常に不必要または常に同一であるという普遍的な主張ではなく、プロジェクトの仕様とテスト済みのワークフローを使用してください。
適切な方法と明確なターゲット定義を使用した測地基準点。 意図したモデルをサポートするためにそれらを配布し、それらの役割を記録します。 監視が不十分であるか、誤認されている制御は、問題を解決するのではなく、問題を引き起こす可能性があります。 決定は、特定の数のターゲットが地上に現れるかどうかだけでなく、証拠の質と幾何学に関するものです。
独立した検証ポイントをコントロールとは別に保つ
独立した検証ポイント 評価対象のソリューションを制約することなく、リリースされた製品をテストします。 フライト前に予約して配布してください。 同じ点を使用してモデルを調整し、それらの残差を独立した検証として記述しないでください。 ドローンが正確な画像位置を持っている場合でも、この区別は重要です。
意図した出力に関連する機能とサーフェスをチェックします。 独立した検証ポイントの評価では、土地調査の品質、ポイントの特定、および参照の互換性を文書化する必要があります。 好ましい平均だけに頼るのではなく、違いの空間パターンを調べます。 これにより、航空機の位置決め状態が直接テストしない部品など、マッピング ワークフロー全体に関する証拠が得られます。
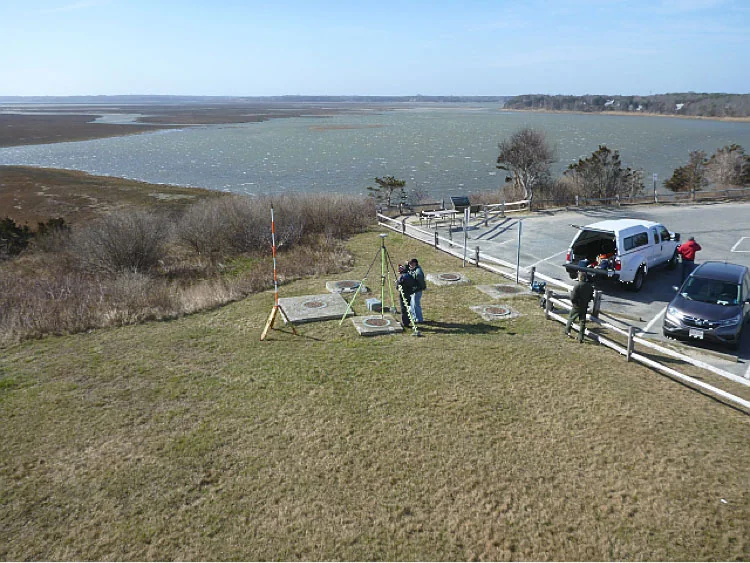
キャプチャのタイミングと機器の形状を確認する
画像の位置は、ポジショニング ソリューションを正しい露出イベントにリンクすることに依存します。 GNSS アンテナとカメラの関係も重要です。 機器メーカーの文書化されたワークフローを使用し、関連するログを保持します。 レバー アームの値を発明したり、タイムスタンプ フィールドがすべてのカメラと処理パッケージで同じ意味を持っていると仮定したりしないでください。
ワークフローに影響を与えるファームウェアとソフトウェアのバージョンを記録します。 大幅な構成変更後、本番環境に依存する前に、代表的な小さなプロジェクトでプロセスをテストします。 クリーン RTK 接続は、不適切なイベント アソシエーションまたは不適切な処理構成を補うことができません。 これらは証拠チェーンのさまざまな部分であり、さまざまなチェックが必要です。
さらに学ぶ ドローン測図の地上基準点と検証点
補正中断計画
リアルタイムの補正は、通信のギャップ、基本問題、またはその他の条件によって中断される可能性があります。 フライトとポジショニング ログを保持して、チームがどのイメージ イベントがどのソリューション ステータスを持っているかを特定できるようにします。 選択した機器ワークフロー内で、適切な未処理の測定データと後処理オプションが利用できるかどうかなど、飛行前の応答を定義します。
ポジショニングの証拠が異なる場合、フライト全体に 1 つの品質カテゴリを黙って割り当てないでください。 影響を受ける領域と画像イベントを処理チームで確認します。 適切な代替案がプロジェクトを維持する場合がありますが、文書化して評価する必要があります。 マップの受信者は、すべての運用上の詳細ではなく、リリースされた製品の証拠を理解する必要がありますが、基礎となるアーカイブは調査のためにそれらの詳細を保持する必要があります。
機器のラベルではなく、最終製品を評価します
承認された方法を使用して画像を処理し、調整動作を検査し、残差を管理し、独立した独立した検証ポイントを個別に検査します。 水平シフト、垂直バイアス、空間歪みをチェックします。 画像のカバレッジと、違いが発生したターゲット マーキングを確認します。 ワークフローの別の部分が間違っていると、RTK を搭載した航空機は不十分な地図を生成する可能性があります。
同様に、他の位置決め方法を使用した適切に制御されたワークフローでも、定義された要件内で有用な結果を生み出すことができます。 機器ベースの広範な精度の約束は避けてください。 評価された製品バージョン、参照定義、および制限事項を報告してください。 これにより、受信者は、テクノロジー ラベルや単一の受信者のステータス画面に頼るのではなく、目的への適合性を判断するための具体的な根拠が得られます。
わかりやすい証拠パッケージを提供する
出力リファレンス、管理スケジュール、独立した検証ポイントの評価、および関連する処理の概要を提供します。 直接画像の位置決めの役割と、中断によって引き起こされた方法の変更を特定します。 調整に使用された観測値と検証のために差し控えられた観察結果を述べます。 ログと元の土地調査の証拠があれば保存してください。
ワークフローが別のサイトで繰り返される場合は、以前の結果が自動的に転送されると仮定するのではなく、新しいジオメトリと環境を確認します。 ドローン RTK、地上管制、および独立した検証ポイントは、補完的なツールです。 信頼できる計画は、それぞれに明確な役割を割り当て、プロジェクトの要件に対して完全なマッピング結果をチェックします。
コントロールライトのパイロットを正直に評価
プロジェクトが直接画像の位置決めが利用できるため、地上制御の削減を提案する場合は、代表的なパイロット エリアでその提案をテストします。 結果を評価し、正確なワークフローを記録するために、十分な独立したチェックを保持します。 最も有利なオープン エリアの近くだけでなく、関連する地形やブロックの位置全体で合意された要件と製品を比較します。
パイロット調査結果を使用して、製造方法とその限界を定義します。 証拠が抑制された制御アプローチを支持している場合は、それが示された条件を文書化してください。 偏りや歪みが明らかになった場合は、計画を調査して修正してください。 パイロットは、プロジェクト固有の決定を支持する必要があります。ただし、すべての RTK フライトが、ジオメトリ、参照、または出力の目的に関係なく、地上調査の証拠を省略できるという一般的な主張になることはありません。
パイロットの受け入れ決定を、実際の地形、飛行の形状、参照、および処理の構成にリンクさせます。 同じ航空機が使用されている場合でも、実質的に異なる条件で生産ブロックが異なる場合は、別の見直しが必要になる場合があります。 パイロットのどの側面が繰り越され、どの側面が変更されるかを記録します。 これは、1 つのテストが成功したテストをサポートされていない普遍的なルールに変えることなく、実際のリスクベースの土地調査の決定をサポートします。 独立したチェックは、完全な生産ワークフローが独自の設定で意図したとおりに実行されたことを示す必要な証拠のままです。
さらに学ぶ ドローン測図の地上基準点と検証点
実践チェックリスト
- カメラからプロジェクトへの完全なリファレンス チェーンを確認します。
- コントロールと独立した独立した検証ポイントにさまざまな役割を割り当てます。
- 代表的なパイロット エリアでワークフローの変更をテストします。