Drone RTK e controle de solo: evidências complementares para o mapeamento
Entenda o que o posicionamento preciso da câmera contribui e por que verificações de referência e validação independente permanecem importantes.

Separar o posicionamento da câmera da precisão do mapeamento
Drones equipados com RTK podem melhorar as posições associadas à imagem Capture eventos, mas o mapa final depende mais do que essas posições. Calibração da câmera, tempo, braços de alavanca, geometria da imagem, identificação e processamento de alvos contribuem. Defina o produto e seus requisitos de aceitação antes de decidir quanta evidência de pesquisa de terreno é necessária.
Evite tratar um indicador de status RTK como uma declaração direta de precisão ortomosaica ou do modelo de superfície. Descreve parte do processo de posicionamento em condições particulares. Um resultado de mapeamento ainda precisa de compatibilidade de referência e uma avaliação adequada. A questão útil é como o posicionamento direto, o controle do solo e os pontos de validação independentes independentes trabalharão juntos para o projeto específico.
Continue aprendendo Pontos de apoio e verificação no mapeamento com drones
Confirme a cadeia de referência completa de coordenadas
Identifique a referência usada pelo Serviço de Correção, Solução de Posicionamento de Drone, Software de Processamento e Produto Entregue. Inclua a época das coordenadas e o tipo de altura, quando relevante. Uma posição precisa da câmera ainda pode ser incompatível com uma grade de engenharia local ou uma referência vertical diferente. Documente quaisquer transformações e versões de modelo aplicadas entre essas etapas.
Representante de teste pontos conhecidos antes do trabalho de produção. Verifique unidades, eixos e se as elevações são elipsoidais ou transformadas no sistema vertical necessário. Um rótulo CRS comum não captura necessariamente todas as realizações de referência ou configuração de calibração local. Resolva discrepâncias na cadeia de referência antes de interpretá-las como problemas de câmera ou fotogrametria.
Continue aprendendo Projetando um layout de ponto de referência geodésico de aterramento GNSS para mapeamento de drones
Planeje o controle do solo para o projeto real
O controle do solo pode restringir o modelo fotogramétrico e conectá-lo à referência do projeto exigida. Sua função depende da geometria do projeto, do método de processamento e das evidências de posicionamento direto. Corredores longos, terrenos íngremes e geometria de imagem fraca podem precisar de um plano diferente dos blocos compactos abertos. Use a especificação do projeto e o fluxo de trabalho testado em vez de uma afirmação universal de que o controle é sempre desnecessário ou sempre idêntico.
Pontos de referência geodésicos com métodos adequados e definições claras de destino. Distribua-os para dar suporte ao modelo pretendido e registrar suas funções. O controle mal observado ou mal identificado pode introduzir problemas em vez de resolvê-los. A decisão é sobre a qualidade e a geometria das evidências, não simplesmente se um certo número de alvos aparece no terreno.
Continue aprendendo Integração GNSS no mapeamento móvel: trajetória, tempo e verificações
Mantenha os pontos de validação independentes separados do controle
Pontos de validação independentes independentes Teste o produto liberado sem limitar a solução que está sendo avaliada. Reserve e distribua-os antes do voo. Não use os mesmos pontos para calibrar o modelo e, em seguida, descrever seus resíduos como uma validação independente. A distinção permanece importante mesmo quando o drone possui posições precisas de imagens.
Escolha Check Features and Surfaces Relevant para a saída pretendida. Uma avaliação independente do ponto de validação deve documentar a qualidade do levantamento do solo, identificação de pontos e compatibilidade com referências. Inspecione os padrões espaciais nas diferenças em vez de depender exclusivamente de uma média favorável. Isso fornece evidências sobre todo o fluxo de trabalho de mapeamento, incluindo partes que o status de posicionamento da aeronave não testa diretamente.
Continue aprendendo Controle de solo GNSS e pontos de validação independentes para projetos LIDAR
Revise o tempo de captura e a geometria do equipamento
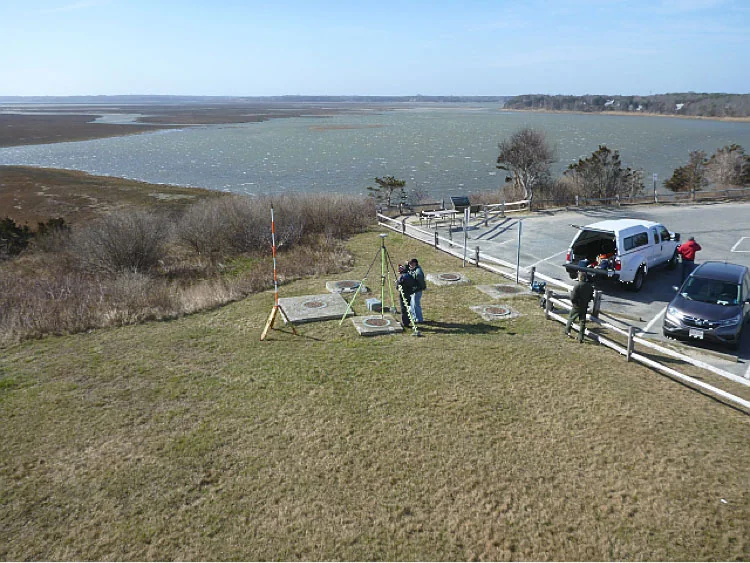
As posições das imagens dependem de vincular a solução de posicionamento aos eventos de exposição corretos. A relação entre a antena GNSS e a câmera também importa. Use o fluxo de trabalho documentado do fabricante do equipamento e preserve os logs relevantes. Não invente os valores do braço da alavanca ou assuma que um campo de carimbo de data/hora tem o mesmo significado em todas as câmeras e pacotes de processamento.
Registre as versões de firmware e software em que afetam o fluxo de trabalho. Após uma mudança significativa de configuração, teste o processo em um pequeno projeto representativo antes de confiar nele para produção. Uma conexão RTK limpa não pode compensar uma associação de eventos incorreta ou uma configuração de processamento inadequada. Estas são partes diferentes da cadeia de evidências e exigem verificações diferentes.
Continue aprendendo Pontos de apoio e verificação no mapeamento com drones
Planejar interrupções de correção
As correções em tempo real podem ser interrompidas por lacunas de comunicação, problemas de base ou outras condições. Preserve os registros de vôo e posicionamento para que a equipe possa identificar quais eventos de imagem possuem qual status de solução. Defina a resposta antes do voo, incluindo se os dados adequados de medição não processados e as opções de pós-processamento estão disponíveis no fluxo de trabalho do equipamento escolhido.
Não atribua silenciosamente uma categoria de qualidade a um voo inteiro quando sua evidência de posicionamento variar. Revise as áreas afetadas e os eventos de imagem com a equipe de processamento. Uma alternativa adequada pode preservar o projeto, mas deve ser documentada e avaliada. O destinatário do mapa precisa entender as evidências do produto liberado, não todos os detalhes operacionais, mas o arquivo subjacente deve reter esses detalhes para a investigação.
Continue aprendendo Projetando um layout de ponto de referência geodésico de aterramento GNSS para mapeamento de drones
Avalie o produto final em vez da etiqueta do equipamento
Processe as imagens usando o método aprovado e inspecione o comportamento de ajuste, os resíduos de controle e os pontos de validação independentes independentes. Verifique se há deslocamentos horizontais, polarização vertical e distorção espacial. Revise a cobertura da imagem e a marcação do alvo onde ocorrem as diferenças. Uma aeronave equipada com RTK pode produzir um mapa insatisfatório se outra parte do fluxo de trabalho estiver errada.
Da mesma forma, um fluxo de trabalho bem controlado usando outros métodos de posicionamento pode produzir resultados úteis dentro de seus requisitos definidos. Evite promessas amplas de precisão baseadas em equipamentos. Relate a versão avaliada do produto, as definições de referência e as limitações. Isso dá ao destinatário uma base concreta para julgar a adequação ao propósito, em vez de depender de uma etiqueta de tecnologia ou de uma única tela de status do receptor.
Continue aprendendo Integração GNSS no mapeamento móvel: trajetória, tempo e verificações
Forneça um pacote de evidências compreensível
Forneça a referência de saída, o cronograma de controle, a avaliação independente do ponto de validação e o resumo de processamento relevante. Identifique o papel do posicionamento direto da imagem e quaisquer alterações de método causadas por interrupções. Indique quais observações foram usadas no ajuste e quais foram retidas para validação. Preserve os logs e as evidências originais do inquérito à terra, quando disponíveis.
Quando o fluxo de trabalho for repetido em outro site, revise a nova geometria e o ambiente em vez de assumir o resultado anterior automaticamente. Drone RTK, controle de solo e pontos de validação independentes são ferramentas complementares. Um plano confiável atribui uma função clara a cada um e verifica o resultado completo do mapeamento em relação aos requisitos do projeto.
Continue aprendendo Controle de solo GNSS e pontos de validação independentes para projetos LIDAR
Avalie um piloto de luz de controle honestamente
Se o projeto propor a redução do controle do solo porque o posicionamento direto da imagem está disponível, teste essa proposta em uma área piloto representativa. Mantenha verificações independentes suficientes para avaliar o resultado e registrar o fluxo de trabalho exato. Compare o produto com os requisitos acordados em terrenos relevantes e posições de bloco, em vez de apenas perto da área aberta mais favorável.
Use os resultados do piloto para definir o método de produção e seus limites. Se a evidência suportar uma abordagem de controle reduzido, documente as condições em que foram demonstradas. Se revelar viés ou distorção, investigue e revise o plano. O piloto deve apoiar uma decisão específica do projeto, não se tornar uma afirmação geral de que todos os voos RTK podem omitir evidências de pesquisa de terras, independentemente da geometria, referência ou finalidade da saída.
Mantenha a decisão de aceitação do piloto vinculada ao seu terreno real, geometria de voo, referência e configuração de processamento. Um bloco de produção posterior com condições substancialmente diferentes pode precisar de outra revisão, mesmo quando a mesma aeronave é usada. Registre quais aspectos do piloto estão sendo transportados e quais são alterados. Isso apóia uma decisão prática de pesquisa de terras baseada em risco sem transformar um teste bem-sucedido em uma regra universal sem suporte. As verificações independentes continuam sendo uma evidência necessária de que o fluxo de trabalho de produção completo funcionou conforme pretendido em seu próprio ambiente.
Continue aprendendo Pontos de apoio e verificação no mapeamento com drones
Lista de verificação prática
- Verifique a cadeia de referência completa da câmera para o projeto.
- Atribua funções diferentes para controlar e pontos de validação independentes.
- Teste as alterações no fluxo de trabalho em uma área piloto representativa.
Planeje sua configuração GNSS
Compare as especificações dos receptores EQ10 e EQ20 e depois converse sobre a configuração e o suporte necessários ao seu projeto.
Comparar receptores GNSS