ड्रोन आरटीके और ग्राउंड कंट्रोल: मैपिंग के लिए पूरक साक्ष्य
समझें कि सटीक कैमरा पोजिशनिंग क्या योगदान देता है और संदर्भ जांच और स्वतंत्र सत्यापन क्यों महत्वपूर्ण हैं।

मैपिंग सटीकता से अलग कैमरा पोजिशनिंग
RTK से लैस ड्रोन इमेज कैप्चर इवेंट से जुड़ी स्थिति में सुधार कर सकते हैं, लेकिन अंतिम नक्शा उन पदों से अधिक पर निर्भर करता है। कैमरा कैलिब्रेशन, टाइमिंग, लीवर आर्म्स, इमेज ज्योमेट्री, टारगेट आइडेंटिफिकेशन और प्रोसेसिंग सभी योगदान करते हैं। जमीनी भूमि सर्वेक्षण साक्ष्य की कितनी आवश्यकता है, यह तय करने से पहले उत्पाद और इसकी स्वीकृति आवश्यकताओं को परिभाषित करें।
RTK स्थिति संकेतक को ऑर्थोमोसेक या सतह-मॉडल सटीकता के प्रत्यक्ष विवरण के रूप में मानने से बचें। यह विशेष परिस्थितियों में स्थिति प्रक्रिया के हिस्से का वर्णन करता है। एक मानचित्रण परिणाम को अभी भी संदर्भ संगतता और एक उचित मूल्यांकन की आवश्यकता है। उपयोगी प्रश्न यह है कि विशिष्ट परियोजना के लिए प्रत्यक्ष स्थिति, जमीनी नियंत्रण और स्वतंत्र स्वतंत्र सत्यापन बिंदु एक साथ कैसे काम करेंगे।
सीखना जारी रखें ड्रोन मानचित्रण में भू-नियंत्रण और जाँच बिंदु
पूर्ण समन्वय संदर्भ श्रृंखला की पुष्टि करें
सुधार सेवा, ड्रोन पोजिशनिंग समाधान, प्रसंस्करण सॉफ्टवेयर और वितरित उत्पाद द्वारा उपयोग किए गए संदर्भ की पहचान करें। जहां प्रासंगिक हो वहां समन्वय युग और ऊंचाई प्रकार शामिल करें। एक सटीक कैमरा स्थिति अभी भी स्थानीय इंजीनियरिंग ग्रिड या एक अलग लंबवत संदर्भ के साथ असंगत हो सकती है। इन चरणों के बीच लागू किसी भी परिवर्तन और मॉडल संस्करणों का दस्तावेजीकरण करें।
उत्पादन कार्य से पहले परीक्षण प्रतिनिधि ज्ञात बिंदु। इकाइयों, कुल्हाड़ियों की जाँच करें और क्या ऊंचाई दीर्घवृत्तीय हैं या आवश्यक ऊर्ध्वाधर प्रणाली में परिवर्तित हो गई हैं। एक सामान्य सीआरएस लेबल जरूरी नहीं कि प्रत्येक संदर्भ प्राप्ति या स्थानीय अंशांकन सेटिंग को कैप्चर करे। कैमरा या फोटोग्रामेट्री समस्याओं के रूप में व्याख्या करने से पहले संदर्भ श्रृंखला में विसंगतियों को हल करें।
सीखना जारी रखें ड्रोन मैपिंग के लिए जीएनएसएस ग्राउंड जियोडेटिक संदर्भ बिंदु लेआउट डिजाइन करना
वास्तविक परियोजना के लिए जमीनी नियंत्रण की योजना बनाएं
ग्राउंड कंट्रोल फोटोग्राममेट्रिक मॉडल को बाधित कर सकता है और इसे आवश्यक प्रोजेक्ट संदर्भ से जोड़ सकता है। इसकी भूमिका परियोजना ज्यामिति, प्रसंस्करण विधि और प्रत्यक्ष-स्थिति साक्ष्य पर निर्भर करती है। लंबे गलियारों, खड़ी इलाके और कमजोर छवि ज्यामिति को कॉम्पैक्ट खुले ब्लॉकों से एक अलग योजना की आवश्यकता हो सकती है। सार्वभौमिक दावे के बजाय परियोजना विनिर्देश और परीक्षण किए गए वर्कफ़्लो का उपयोग करें कि नियंत्रण हमेशा अनावश्यक या हमेशा समान होता है।
जियोडेटिक संदर्भ बिंदु उपयुक्त विधियों और स्पष्ट लक्ष्य परिभाषाओं के साथ अंक। इच्छित मॉडल का समर्थन करने के लिए उन्हें वितरित करें, और उनकी भूमिकाएं रिकॉर्ड करें। नियंत्रण जो खराब रूप से देखा जाता है या गलत पहचान की जाती है, समस्याओं को हल करने के बजाय उन्हें पेश कर सकता है। निर्णय साक्ष्य की गुणवत्ता और ज्यामिति के बारे में है, न कि केवल जमीन पर एक निश्चित संख्या में लक्ष्य दिखाई देते हैं या नहीं।
सीखना जारी रखें मोबाइल मैपिंग में जीएनएसएस एकीकरण: प्रक्षेपवक्र, समय और चेक
स्वतंत्र सत्यापन बिंदुओं को नियंत्रण से अलग रखें
स्वतंत्र स्वतंत्र सत्यापन अंक जारी किए गए समाधान का मूल्यांकन किए बिना जारी किए गए उत्पाद का परीक्षण करें। उड़ान से पहले उन्हें आरक्षित और वितरित करें। मॉडल को कैलिब्रेट करने के लिए समान बिंदुओं का उपयोग न करें और फिर उनके अवशेषों को एक स्वतंत्र सत्यापन के रूप में वर्णित करें। ड्रोन में सटीक छवि स्थिति होने पर भी अंतर महत्वपूर्ण रहता है।
इच्छित आउटपुट के लिए प्रासंगिक सुविधाओं और सतहों की जांच करें चुनें। एक स्वतंत्र सत्यापन बिंदु मूल्यांकन में भूमि सर्वेक्षण की गुणवत्ता, बिंदु पहचान और संदर्भ संगतता का दस्तावेजीकरण होना चाहिए। केवल अनुकूल औसत पर भरोसा करने के बजाय अंतरों में स्थानिक पैटर्न का निरीक्षण करें। यह पूरे मैपिंग वर्कफ़्लो के बारे में सबूत प्रदान करता है, जिसमें ऐसे हिस्से भी शामिल हैं जो विमान की स्थिति की स्थिति सीधे परीक्षण नहीं करती है।
सीखना जारी रखें LiDAR परियोजनाओं के लिए GNSS ग्राउंड कंट्रोल और स्वतंत्र सत्यापन अंक
कैप्चर टाइमिंग और उपकरण ज्यामिति की समीक्षा करें
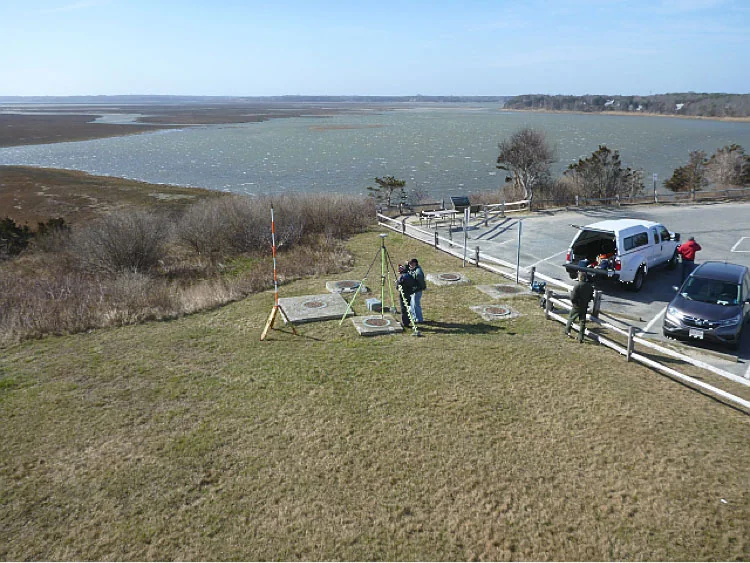
छवि की स्थिति स्थिति समाधान को सही एक्सपोजर घटनाओं से जोड़ने पर निर्भर करती है। जीएनएसएस एंटीना और कैमरे के बीच संबंध भी मायने रखता है। उपकरण निर्माता के प्रलेखित वर्कफ़्लो का उपयोग करें और प्रासंगिक लॉग को संरक्षित करें। लीवर-आर्म वैल्यू का आविष्कार न करें या यह मान लें कि प्रत्येक कैमरा और प्रोसेसिंग पैकेज में टाइमस्टैम्प फ़ील्ड का समान अर्थ है।
फर्मवेयर और सॉफ्टवेयर संस्करण रिकॉर्ड करें जहां वे वर्कफ़्लो को प्रभावित करते हैं। एक महत्वपूर्ण विन्यास परिवर्तन के बाद, उत्पादन के लिए उस पर भरोसा करने से पहले एक प्रतिनिधि छोटी परियोजना पर प्रक्रिया का परीक्षण करें। एक साफ आरटीके कनेक्शन गलत ईवेंट एसोसिएशन या अनुपयुक्त प्रसंस्करण कॉन्फ़िगरेशन के लिए क्षतिपूर्ति नहीं कर सकता है। ये साक्ष्य श्रृंखला के विभिन्न भाग हैं और विभिन्न जांचों की आवश्यकता होती है।
सीखना जारी रखें ड्रोन मानचित्रण में भू-नियंत्रण और जाँच बिंदु
सुधार रुकावटों की योजना
संचार अंतराल, आधार समस्याओं या अन्य स्थितियों से रीयल-टाइम सुधार बाधित हो सकते हैं। फ़्लाइट और पोजिशनिंग लॉग को संरक्षित करें ताकि टीम यह पहचान सके कि कौन सी इमेज इवेंट्स में समाधान की स्थिति है। उड़ान से पहले प्रतिक्रिया को परिभाषित करें, जिसमें यह भी शामिल है कि क्या उपयुक्त असंसाधित माप डेटा और पोस्ट-प्रोसेसिंग विकल्प चुने हुए उपकरण वर्कफ़्लो के भीतर उपलब्ध हैं।
जब इसकी स्थिति के साक्ष्य भिन्न होते हैं, तो पूरी उड़ान को चुपचाप एक गुणवत्ता श्रेणी निर्दिष्ट न करें। प्रसंस्करण टीम के साथ प्रभावित क्षेत्रों और छवि घटनाओं की समीक्षा करें। एक उपयुक्त विकल्प परियोजना को संरक्षित कर सकता है, लेकिन इसका दस्तावेजीकरण और मूल्यांकन किया जाना चाहिए। मानचित्र प्राप्तकर्ता को जारी किए गए उत्पाद के साक्ष्य को समझने की आवश्यकता है, प्रत्येक परिचालन विवरण को नहीं, लेकिन अंतर्निहित संग्रह को जांच के लिए उन विवरणों को बनाए रखना चाहिए।
सीखना जारी रखें ड्रोन मैपिंग के लिए जीएनएसएस ग्राउंड जियोडेटिक संदर्भ बिंदु लेआउट डिजाइन करना
उपकरण लेबल के बजाय अंतिम उत्पाद का आकलन करें
स्वीकृत विधि का उपयोग करके इमेजरी को संसाधित करें और समायोजन व्यवहार, नियंत्रण अवशिष्टों और स्वतंत्र स्वतंत्र सत्यापन बिंदुओं का अलग-अलग निरीक्षण करें। क्षैतिज बदलाव, ऊर्ध्वाधर पूर्वाग्रह और स्थानिक विकृति की जाँच करें। छवि कवरेज की समीक्षा करें और लक्ष्य अंकन जहां मतभेद होते हैं। यदि वर्कफ़्लो का कोई अन्य भाग गलत है तो RTK से लैस विमान असंतोषजनक नक्शा तैयार कर सकता है।
इसी तरह, अन्य पोजिशनिंग विधियों का उपयोग करके एक अच्छी तरह से नियंत्रित वर्कफ़्लो इसकी परिभाषित आवश्यकताओं के भीतर उपयोगी परिणाम उत्पन्न कर सकता है। व्यापक उपकरण-आधारित सटीकता वादों से बचें। मूल्यांकन किए गए उत्पाद संस्करण, संदर्भ परिभाषाओं और सीमाओं की रिपोर्ट करें। यह प्राप्तकर्ता को प्रौद्योगिकी लेबल या एकल रिसीवर स्थिति स्क्रीन पर निर्भर होने के बजाय उद्देश्य के लिए फिटनेस को आंकने के लिए एक ठोस आधार देता है।
सीखना जारी रखें मोबाइल मैपिंग में जीएनएसएस एकीकरण: प्रक्षेपवक्र, समय और चेक
एक समझने योग्य साक्ष्य पैकेज दें
आउटपुट संदर्भ, नियंत्रण अनुसूची, स्वतंत्र सत्यापन बिंदु मूल्यांकन और प्रासंगिक प्रसंस्करण सारांश प्रदान करें। प्रत्यक्ष छवि स्थिति की भूमिका और रुकावटों के कारण होने वाली किसी भी विधि में परिवर्तन की पहचान करें। बताएं कि समायोजन में किन टिप्पणियों का उपयोग किया गया था और जिन्हें सत्यापन के लिए रोक दिया गया था। जहां उपलब्ध हो वहां लॉग और मूल भूमि सर्वेक्षण साक्ष्य को सुरक्षित रखें।
जब वर्कफ़्लो किसी अन्य साइट पर दोहराया जाता है, तो पिछले परिणाम को स्वचालित रूप से स्थानांतरित करने के बजाय नई ज्यामिति और पर्यावरण की समीक्षा करें। ड्रोन आरटीके, ग्राउंड कंट्रोल और स्वतंत्र सत्यापन बिंदु पूरक उपकरण हैं। एक भरोसेमंद योजना प्रत्येक को एक स्पष्ट भूमिका प्रदान करती है और परियोजना की आवश्यकताओं के विरुद्ध पूर्ण मानचित्रण परिणाम की जांच करती है।
सीखना जारी रखें LiDAR परियोजनाओं के लिए GNSS ग्राउंड कंट्रोल और स्वतंत्र सत्यापन अंक
एक नियंत्रण-प्रकाश पायलट का ईमानदारी से मूल्यांकन करें
यदि परियोजना जमीनी नियंत्रण को कम करने का प्रस्ताव करती है क्योंकि प्रत्यक्ष छवि स्थिति उपलब्ध है, तो प्रतिनिधि पायलट क्षेत्र पर उस प्रस्ताव का परीक्षण करें। परिणाम का आकलन करने और सटीक वर्कफ़्लो रिकॉर्ड करने के लिए पर्याप्त स्वतंत्र जांच रखें। केवल सबसे अनुकूल खुले क्षेत्र के बजाय, संबंधित भूभाग और ब्लॉक की स्थिति में सहमत आवश्यकताओं के साथ उत्पाद की तुलना करें।
उत्पादन पद्धति और इसकी सीमाओं को परिभाषित करने के लिए पायलट निष्कर्षों का उपयोग करें। यदि साक्ष्य कम-नियंत्रण दृष्टिकोण का समर्थन करता है, तो उन शर्तों का दस्तावेजीकरण करें जिनके तहत इसे प्रदर्शित किया गया था। यदि यह पूर्वाग्रह या विकृति का खुलासा करता है, तो योजना की जांच करें और उसे संशोधित करें। पायलट को एक परियोजना-विशिष्ट निर्णय का समर्थन करना चाहिए, न कि एक सामान्य दावा बनना चाहिए कि प्रत्येक आरटीके उड़ान ज्यामिति, संदर्भ या आउटपुट उद्देश्य की परवाह किए बिना जमीनी भूमि सर्वेक्षण साक्ष्य को छोड़ सकती है।
पायलट के स्वीकृति निर्णय को उसके वास्तविक इलाके, उड़ान ज्यामिति, संदर्भ और प्रसंस्करण विन्यास से जोड़ा रखें। एक ही विमान का उपयोग किए जाने पर भी काफी भिन्न स्थितियों के साथ बाद के उत्पादन ब्लॉक को एक और समीक्षा की आवश्यकता हो सकती है। रिकॉर्ड करें कि पायलट के किन पहलुओं को आगे बढ़ाया जा रहा है और कौन से बदला जा रहा है। यह एक सफल परीक्षण को एक असमर्थित सार्वभौमिक नियम में बदले बिना एक व्यावहारिक जोखिम-आधारित भूमि सर्वेक्षण निर्णय का समर्थन करता है। स्वतंत्र जाँच आवश्यक प्रमाण है कि पूर्ण उत्पादन कार्यप्रवाह अपनी सेटिंग में इरादा के अनुसार किया जाता है।
सीखना जारी रखें ड्रोन मानचित्रण में भू-नियंत्रण और जाँच बिंदु
व्यावहारिक जाँच सूची
- पूर्ण कैमरा-टू-प्रोजेक्ट संदर्भ श्रृंखला सत्यापित करें।
- नियंत्रण और स्वतंत्र स्वतंत्र सत्यापन बिंदुओं के लिए विभिन्न भूमिकाएँ निर्दिष्ट करें।
- एक प्रतिनिधि पायलट क्षेत्र पर परीक्षण कार्यप्रवाह परिवर्तन।
अपनी GNSS व्यवस्था की योजना बनाएँ
EQ10 और EQ20 रिसीवर के विनिर्देशों की तुलना करें, फिर परियोजना के लिए आवश्यक विन्यास और सहायता पर चर्चा करें।
GNSS रिसीवर की तुलना