Drone RTK и управление землей: дополнительные доказательства для картирования
Поймите, что способствует точному позиционированию камеры и почему проверки ссылок и независимая проверка остаются важными.

Отдельное позиционирование камеры от точности картирования
Дроны, оборудованные RTK с событиями захвата изображения, но окончательная карта зависит от большего, чем от этих позиций. Калибровка камеры, синхронизация, рычажные рычаги, геометрия изображения, идентификация цели и обработка цели вносят свой вклад. Определите продукт и требования к его приемке, прежде чем решить, сколько необходимо свидетельство о съемке наземных земель.
Избегайте рассмотрения индикатора состояния RTK как прямого заявления о точности ортомозаики или модели поверхности. Он описывает часть процесса позиционирования при определенных условиях. Результат отображения по-прежнему нуждается в справочной совместимости и соответствующей оценке. Полезный вопрос заключается в том, как прямое позиционирование, управление землей и независимые независимые точки проверки будут работать вместе для конкретного проекта.
Продолжить изучение Опорные и проверочные точки в картографировании с дронов
Подтвердите полную цепочку координат
Определите ссылку, используемую службой исправления, решением позиционирования дронов, программным обеспечением для обработки и поставляемым продуктом. Включите координатную эпоху и тип высоты, где это необходимо. Точное положение камеры все еще может быть несовместимо с локальной инженерной сеткой или другой вертикальной ссылкой. Документируйте любые преобразования и версии модели, применяемые между этими этапами.
Протестируйте известные точки перед производственными работами. Проверьте единицы измерения, оси и то, являются ли высоты эллипсоидальными или трансформированными в требуемую вертикальную систему. Общая метка CRS не обязательно фиксирует каждую реализацию ссылки или локальную калибровку. Устраните несоответствия в цепочке ссылок, прежде чем интерпретировать их как проблемы камеры или фотограмметрии.
Продолжить изучение Проектирование геодезической точки отсчета GNSS для картографирования дронов
План управления наземным управлением для фактического проекта
Управление землей может ограничивать фотограмметрическую модель и подключать ее к необходимой ссылке проекта. Его роль зависит от геометрии проекта, метода обработки и доказательств прямого позиционирования. Длинные коридоры, крутая местность и слабая геометрия изображения могут нуждаться в плане, отличном от компактных открытых блоков. Используйте спецификацию проекта и проверенный рабочий процесс, а не универсальное утверждение, что управление всегда ненужно или всегда идентично.
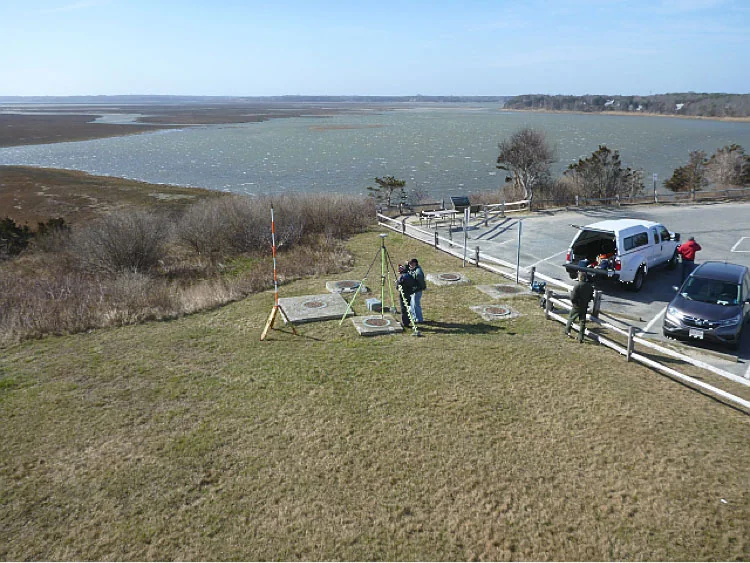
Точки геодезических опорных точек с подходящими методами и четкими целевыми определениями. Распределяйте их для поддержки предполагаемой модели и записывайте их роли. Контроль, который плохо наблюдается или неправильно идентифицирован, может приводить к проблемам, а не решать их. Решение касается качества и геометрии доказательств, а не только о том, появляется ли на земле определенное количество целей.
Продолжить изучение Интеграция GNSS в мобильном картировании: траектория, синхронизация и проверки
Держите независимые точки проверки отдельно от контроля
Независимые независимые точки проверки Протестируйте выпущенный продукт без ограничения оценки. Зарезервируйте и распределите их перед полетом. Не используйте одни и те же точки для калибровки модели, а затем опишите их остатки как независимую валидацию. Различие остается важным, даже когда дрон имеет точные положения изображения.
Выберите функции и поверхности, соответствующие предполагаемому выходу. Независимая оценка баллов валидации должна документировать качество земельной съемки, идентификацию точек и совместимость с эталоном. Проверяйте пространственные закономерности в различиях, а не полагайтесь исключительно на благоприятное среднее значение. Это дает доказательства всего рабочего процесса картирования, включая детали, которые статус позиционирования самолета не проверяет напрямую.
Продолжить изучение GNSS Наземное управление и независимые точки проверки для проектов LiDAR
Просмотрите время захвата и геометрию оборудования
Положение изображения зависит от связывания решения позиционирования с правильными событиями экспозиции. Связь между антенной GNSS и камерой также имеет значение. Используйте документированный рабочий процесс производителя оборудования и сохраняйте соответствующие журналы. Не изобретайте значения рычага и не полагайте, что поле метки времени имеет одинаковое значение в каждой камере и пакете обработки.
Запись версий прошивки и программного обеспечения, где они влияют на рабочий процесс. После значительного изменения конфигурации проверьте процесс на репрезентативном небольшом проекте, прежде чем полагаться на него для производства. Чистое соединение RTK не может компенсировать некорректную ассоциацию событий или неподходящую конфигурацию обработки. Это разные части цепочки доказательств и требуют разных проверок.
Продолжить изучение Опорные и проверочные точки в картографировании с дронов
План прерываний коррекции
Коррекции в реальном времени могут быть прерваны пробелами в связи, базовыми проблемами или другими условиями. Сохраняйте журналы полета и позиционирования, чтобы команда могла определить, какие события изображения имеют статус решения. Определите ответ перед полетом, включая, доступны ли подходящие необработанные данные измерений и варианты постобработки в рамках выбранного рабочего процесса оборудования.
Не присваивайте одну категорию качества всему полету, когда свидетельство его позиционирования меняется. Просматривайте затронутые области и события изображения с группой обработки. Подходящий вариант может сохранить проект, но он должен быть задокументирован и оценен. Получатель карты должен понимать доказательства выпущенного продукта, а не все операционные детали, но базовый архив должен сохранять эти детали для расследования.
Продолжить изучение Проектирование геодезической точки отсчета GNSS для картографирования дронов
Оцените конечный продукт, а не ярлык оборудования
Обработайте изображения с использованием утвержденного метода и проверьте корректировку поведения, контрольные остатки и независимые независимые точки проверки отдельно. Проверьте горизонтальные сдвиги, вертикальное смещение и пространственное искажение. Просмотрите охват изображения и целевую маркировку, где возникают различия. Самолет с RTK может создать неудовлетворительную карту, если другая часть рабочего процесса неверна.
Точно так же хорошо контролируемый рабочий процесс с использованием других методов позиционирования может дать полезные результаты в рамках определенных требований. Избегайте широких обещаний точности на основе оборудования. Сообщите об оценке версии продукта, справочных определениях и ограничениях. Это дает получателю конкретную основу для оценки пригодности для целей, а не полагаться на технологическую этикетку или на экран состояния одного приемника.
Продолжить изучение Интеграция GNSS в мобильном картировании: траектория, синхронизация и проверки
Предоставьте понятный пакет доказательств
Предоставьте ссылку на выход, график управления, независимую оценку баллов валидации и соответствующую обработку. Определите роль прямого позиционирования изображения и любых изменений метода, вызванных прерываниями. Укажите, какие наблюдения использовались в адаптации и какие были удержаны для проверки. Сохраните журналы и оригинальные свидетельства о землепользовании, где это возможно.
Когда рабочий процесс повторяется на другом сайте, проверяйте новую геометрию и среду, а не автоматически предполагайте, что предыдущий результат будет перенесен автоматически. Дрон RTK, наземный контроль и независимые точки проверки являются дополнительными инструментами. Надежный план назначает каждую четкую роль и проверяет полный результат сопоставления с требованиями проекта.
Продолжить изучение GNSS Наземное управление и независимые точки проверки для проектов LiDAR
Оценка пилота с подсветкой честно
Если проект предлагает уменьшить контроль над землей, так как доступно прямое позиционирование изображения, проверьте это предложение на репрезентативной области пилота. Держите достаточные независимые проверки, чтобы оценить результат и записать точный рабочий процесс. Сравните продукт с согласованными требованиями по соответствующей местности и местным позициям, а не только вблизи наиболее благоприятных открытых площадей.
Используйте пилотные результаты для определения метода производства и его пределов. Если доказательства подтверждают подход с ограниченным контролем, задокументируйте условия, при которых они были продемонстрированы. Если он выявляет предвзятость или искажение, исследуйте и пересмотрите план. Пилот должен поддерживать решение по конкретному проекту, а не становиться общим утверждением о том, что каждый полет RTK может опускать доказательства съемки наземных земель независимо от геометрии, эталонного или цели вывода.
Держите решение о приемке пилота, связанное с его фактической рельефом, геометрией полета, эталонными и обрабатывающими конфигурациями. Более поздний производственный блок с существенно другими условиями может потребоваться еще один обзор, даже если используется тот же самолет. Запишите, какие аспекты пилота продвигаются вперед, а какие изменяются. Это поддерживает практическое решение об исследовании земель, основанное на риске, не превращая один успешный тест в неподдерживаемое универсальное правило. Независимые проверки остаются необходимыми доказательствами того, что полный производственный рабочий процесс выполняется так, как задумано, в его собственной обстановке.
Продолжить изучение Опорные и проверочные точки в картографировании с дронов
Практический список проверок
- Проверьте полную цепочку от камеры к проекту.
- Назначьте различные роли для управления и независимых независимых точек проверки.
- Тестировать изменения рабочего процесса в репрезентативной области пилота.
Спланируйте комплект GNSS
Сравните характеристики приёмников EQ10 и EQ20, затем обсудите комплектацию и поддержку, необходимые вашему проекту.
Сравнить приёмники GNSS